
Druhý ročník Svetových hier humanoidných robotov ukázal nielen obrovský technologický pokrok, ale aj zvláštny paradox modernej robotiky: šprint môže byť pre stroj jednoduchší než ustlanie postele.


Šprintujú, skáču aj súťažia. Robotická olympiáda ukázala pokrok i slabiny dnešných humanoidov. Zdroj: iStock/PhonlamaiPhoto
Na diváka mohli pôsobiť ako bizarná verzia olympijských hier. Po atletickej dráhe šprintovali kovové dvojnožce, inde boxovali, hrali futbal či stolný tenis a v ďalších disciplínach sa pokúšali zvládnuť úlohy pripomínajúce prácu v domácnosti, hoteli, továrni alebo pri záchrannej akcii. Druhý ročník World Humanoid Robot Games sa konal od 22. do 26. augusta 2026 v pekinskom Národnom rýchlokorčuliarskom ovále, známom ako Ice Ribbon.
Enormný nárast záujmu
Rozsah podujatia bol oproti premiérovému ročníku výrazne väčší. Do Pekingu prišlo 666 tímov zo 16 krajín a viac než 2 000 robotov, ktorí absolvovali 1 301 súťažných behov či úloh v 51 disciplínach. Tridsať z nich tvorili športové súťaže a ďalších 21 simulovalo situácie z reálneho života, a to od práce v hoteli a domácnosti cez priemyselnú manipuláciu až po hasenie požiarov či záchranné operácie. V prvom ročníku pritom súťažilo 280 tímov a niečo vyše 500 robotov.
Kombinácia športových rekordov s oveľa menej efektnými praktickými skúškami robí z hier zaujímavý experiment. Robot môže byť skonštruovaný tak, aby počas niekoľkých sekúnd vyvinul mimoriadnu silu alebo rýchlosť. Oveľa ťažšie je však vytvoriť stroj, ktorý dokáže spoľahlivo vnímať nepredvídateľné prostredie, správne sa rozhodnúť, uchopiť predmet, prispôsobiť silu úchopu a zároveň udržať rovnováhu.
100 metrov za 8,64 sekundy
Najväčšiu pozornosť si získal beh na 100 metrov. Už počas otváracieho večera robot Tiangong Ultra prekonal vzdialenosť za 9,39 sekundy, čím sa dostal pod ľudský svetový rekord Jamajčana Usaina Bolta (9,58 sekundy z Berlína v roku 2009). Počas ďalších kôl výsledok zlepšil na 8,86 sekundy a vo finále veľkých humanoidov napokon zvíťazil s časom 8,64 sekundy. Za jediný rok tak víťazný výkon na hrách urobil skok z 21 a pol sekundy na menej než deväť.
Tiangong Ultra prebehol rovinku o 0,94 sekundy rýchlejšie, než trvalo Boltovi vytvorenie stále platného ľudského rekordu. Robot nemá svaly, ktoré sa unavujú rovnakým spôsobom ako ľudské, a jeho elektromotory možno navrhovať špecificky tak, aby poskytovali vysoký krútiaci moment a výkon potrebný na veľmi rýchly opakovaný pohyb nôh. Vývojári pred tohtoročnými hrami upravovali motory kĺbov, konštrukciu, chladenie aj algoritmy riadenia pohybu.
Samotné číslo 8,64 sekundy ale nemožno chápať ako úplne rovnocenný atletický rekord. Jamajský šprintér Usain Bolt štartoval z blokov a jeho výkon podliehal všeobecným atletickým pravidlám vrátane reakcie na štartový výstrel a regulácie vetra. Robot začínal z inej štartovej pozície a jeho pohyb, proporcie tela i technické podmienky sú odlišné. Kým jamajský atlét pri svojom rekorde potreboval na stovku 41 krokov, robot ich vykonal viac než 50. Ide teda skôr o pozoruhodné porovnanie fyzických možností človeka a stroja než o športový rekord v zmysle atletických tabuliek.
A ešte jedna vec prezrádzala, že k robotickému ekvivalentu Bolta má stroj ďaleko. Po prebehnutí cieľom sa niektoré šprintujúce humanoidy nedokázali bezpečne zastaviť a narazili do bariér. Jeden zo strojov počas pretekov dokonca začal horieť. Obsluha preto čakala za cieľom nielen s nosidlami, ale aj s hasiacim prístrojom.
Čínsky robot prekonal svetový rekord Usaina Bolta v behu na 100 metrov na hrách v Pekingu. Zdroj: Youtube/Associated Press
Rýchlejší, no nie obratnejší
Rekordný výkon nebol zaznamenaný iba na stovke. Víťaz behu na 1 500 metrov zvládol vzdialenosť za 2 hodiny a 21,64 minúty, zatiaľ čo ľudský svetový rekord Hišáma al-Karrúdža je 3 hodiny a 26 minút. Roboti dosahovali mimoriadne výsledky aj v skokoch. Robot spoločnosti X-Humanoid pri skoku z miesta dosiahol približne 3,4 metra.
Aj v tomto prípade je však porovnávanie s ľudskou atletikou problematické. Svetový rekord Javiera Sotomayora (2,45 metra) pochádza z klasického skoku do výšky, pri ktorom človek používa rozbeh, odraz z jednej nohy a techniku prekonania latky chrbtom. Robotický skok z miesta je biomechanicky iná disciplína. Tvrdenie, že robot prekonal svetový rekord v skoku do výšky preto znie pôsobivo, ale bez vysvetlenia môže byť zavádzajúce.
To isté platí všeobecne pri porovnávaní robotov s ľuďmi. Rozsiahla odborná analýza, publikovaná vo Frontiers in Robotics and AI, ukázala, že niektoré mechanické komponenty robotov už dokážu prekonať ľudské telo v sile, rýchlosti či vo výkone. Keď však výskumníci porovnali energetickú efektívnosť, čas prevádzky, pohyblivosť a všestrannosť, výhoda sa často otočila v prospech človeka.
Človek totiž nie je optimalizovaný iba na stovku, jeden skok alebo jedno presne nacvičené gesto. Dokáže prejsť zo šprintu do chôdze, obísť prekážku, otvoriť dvere, zdvihnúť spadnutý predmet, vyhodnotiť nebezpečenstvo a pokračovať v úplne novej úlohe. A práve generalizácia správania zostáva jednou z najväčších výziev humanoidnej robotiky.

Zatĺkanie klinca ťažšie než šprint
Dobrú odpoveď poskytli priamo pekinské hry. Vedci oslovení časopisom Nature upozornili, že roboti excelovali pri pohyboch s presne definovanou trajektóriou, no podstatne horšie si počínali v praktických úlohách. Pri disciplíne, v ktorej mali zatĺkať klince do dosky, niektoré stroje zápasili s úlohou dokonca aj vtedy, keď ich pohyb diaľkovo riadil človek pomocou ovládacích rukavíc.
Počas šprintu má riadiaci systém relatívne jasný cieľ. Algoritmus vie, ktoré pohyby má robot vykonať, v akom poradí má generovať silu v jednotlivých kĺboch a kam smeruje. Karen Liuová zo Stanfordovej univerzity pre Nature vysvetlila, že pri takýchto pohyboch môže byť trajektória do veľkej miery pripravená vopred. Robot nemusí v každom okamihu riešiť nový problém, musí najmä veľmi presne vykonať naučenú sekvenciu.
Zatĺkanie klinca je z pohľadu riadenia paradoxne oveľa zložitejšie. Ruka musí správne uchopiť kladivo, stabilizovať ho v dlani, odhadnúť orientáciu klinca, vytvoriť vhodnú trajektóriu úderu a pri každom kontakte upraviť pohyb podľa toho, čo sa práve stalo. Človek pritom automaticky využíva informácie z kože, zo svalov, šliach, zraku a z rovnovážneho systému. Robot musí podobné informácie získavať pomocou kamier, snímačov sily, dotykových senzorov a algoritmov.
Podobný paradox poznajú robotici aj z domácnosti. Otočiť guľatú kľučku, zasunúť kľúč do zámku, zapnúť gombík na košeli či poskladať bielizeň môže byť pre robota podstatne ťažšie než salto alebo beh. Robotik Benjie Holson preto vytvoril vlastnú sériu humanoidných olympijských hier, kde medzi najťažšie skúšky zaradil práve zdanlivo banálne domáce úlohy. Ešte pred niekoľkými rokmi očakával, že ich univerzálne humanoidy zvládnu až oveľa neskôr, no vývoj postupuje rýchlejšie, než predpokladal.
Robotická ruka ešte nedosahuje ľudské schopnosti
Ľudská ruka je pre konštruktérov mimoriadne náročným vzorom. Nejde iba o päť prstov. Pri manipulácii spolupracuje množstvo kĺbov, svalov a receptorov a mozog neustále spracúva informácie o tlaku, trení, polohe prstov či pohybe predmetu. Systematický prehľad 125 vedeckých prác, publikovaných v rokoch 2019 až 2025, ukázal, že päťprstová antropomorfná ruka nie je nevyhnutná pre každú robotickú úlohu. Jednoduchší uchopujúci mechanizmus môže byť pri konkrétnej práci spoľahlivejší a efektívnejší.
Veľký problém predstavuje dotyk. Kamera môže robotovi ukázať, že pohár drží medzi prstami, no bez dostatočnej hmatovej spätnej väzby nemusí vedieť, či predmet stále drží v rukách. Výskumníci preto vyvíjajú robotickú kožu a snímače s veľmi vysokým rozlíšením. V roku 2025 napríklad tím predstavil F-TAC Hand, robotickú ruku so 17 vizuálnymi dotykovými senzormi pokrývajúcimi približne 70 percent jej povrchu.
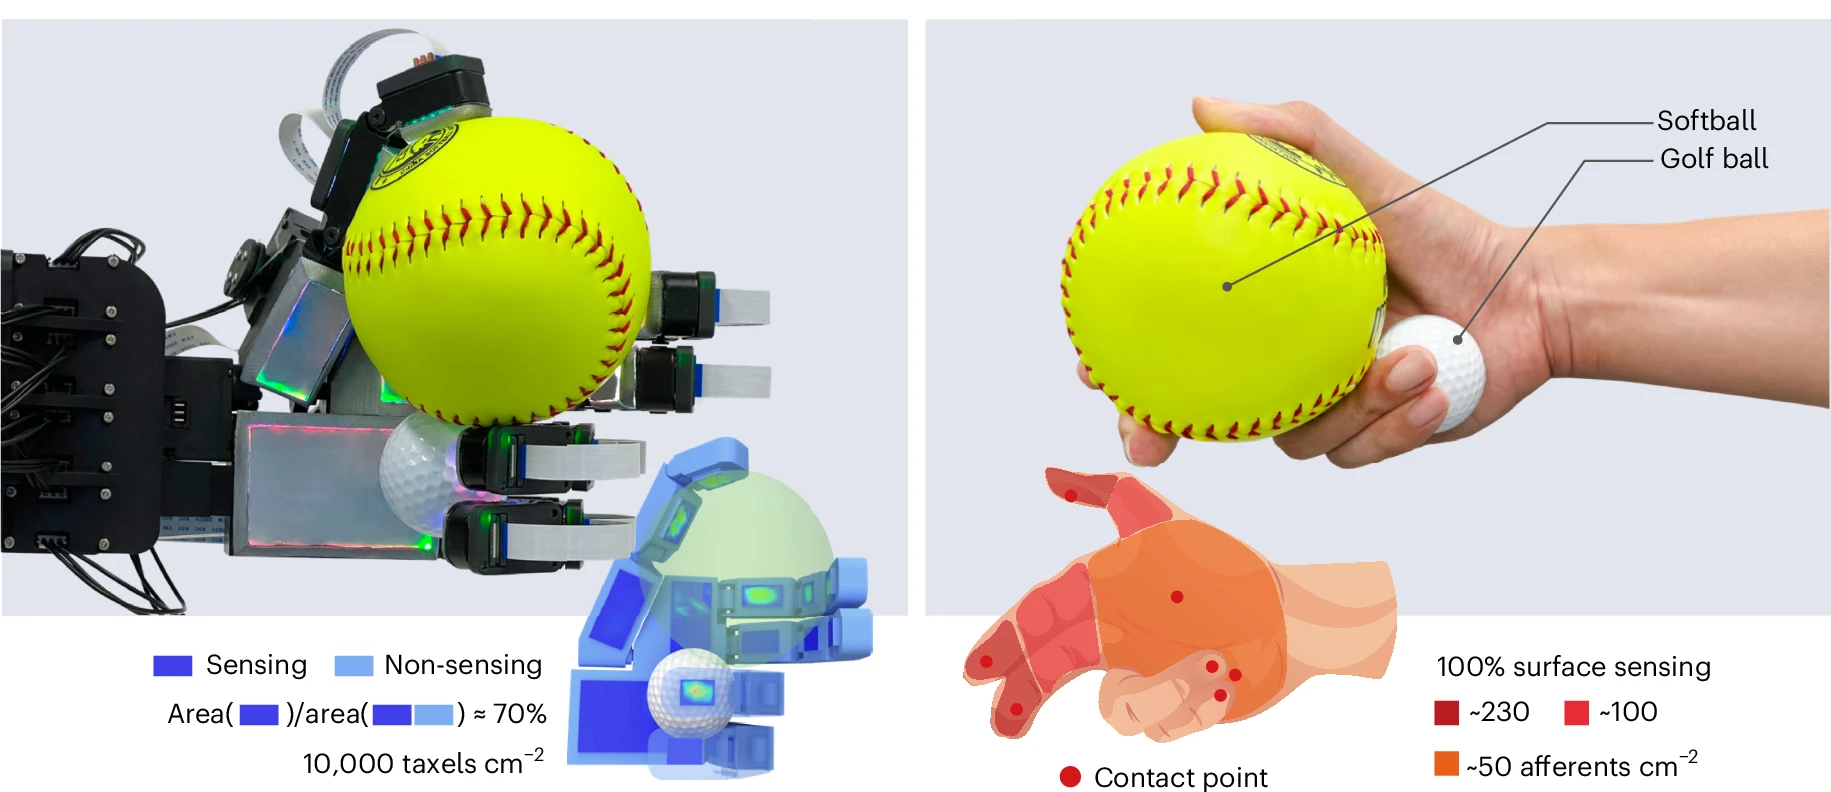
Porovnanie robotickej a ľudskej ruky. Tmavomodré plochy (vľavo) označujú oblasti vybavené hmatovými senzormi. Senzory pokrývajú približne 70 percent povrchu ruky a dosahujú priestorové rozlíšenie 0,1 milimetra, čo zodpovedá približne 10 000 hmatovým obrazovým bodom (taxelom) na cm². Ruka obsahuje celkovo 17 kamerových hmatových senzorov v šiestich konfiguráciách. Červené plochy (vpravo) ukazujú rozdielnu hustotu mechanoreceptorov v jednotlivých oblastiach ľudskej ruky. Najvyššia je na končekoch prstov, kde potrebujeme mimoriadne presne vnímať kontakt s predmetom. Červené body označujú miesta kontaktu ruky s predmetmi. Autori tým ukazujú, že pri robotickej ruke sa nesnažili iba napodobniť tvar ľudskej dlane a ľudských prstov, ale aj jeden z najdôležitejších predpokladov našej obratnosti – rozsiahlu hmatovú spätnú väzbu. Zdroj: Zhao et al. 2025
V 600 reálnych pokusoch táto ruka pri komplikovaných manipulačných úlohách výrazne prekonávala systémy, ktoré bohatú hmatovú spätnú väzbu nevyužívali. Ruka dokázala realizovať všetkých 33 klasifikovaných typov ľudského úchopu a reagovať na zmeny kontaktu s predmetom. Výsledok ukazuje, že cesta k obratnejším humanoidom nemusí viesť iba cez výkonnejšiu AI, rovnako dôležité je dať umelej inteligencii kvalitnejšie zmysly.
Iný tím v roku 2025 predstavil systém ADAPT-Teleop, ktorého robotická ruka sa snaží napodobniť nielen geometriu ľudskej ruky, ale aj pružnosť kože a pasívne mechanické vlastnosti. Pri teleoperácii zvládala manipulovať s kockou priamo v dlani, uchopovať viacero predmetov naraz či vykonávať komplikované úlohy. Takéto experimenty ukazujú, prečo sa robotici neuspokojujú iba s presnými kovovými prstami, pričom mäkkosť a poddajnosť ľudskej ruky sú súčasťou jej inteligencie pri kontakte s okolím.
Prevtelená umelá inteligencia
Súčasná vlna humanoidnej robotiky úzko súvisí s pojmom stelesnená umelá inteligencia (embodied AI). Klasický jazykový model spracúva informácie a vytvára odpoveď v digitálnom prostredí. Humanoid musí vnímať fyzický svet, odhadovať polohu vlastného tela, plánovať pohyb a vykonať ho prostredníctvom motorov. Každá chyba môže znamenať pád alebo poškodenie.
Jednou z technológií, ktoré urýchlili pokrok, je učenie posilňovaním (reinforcement learning). Robot v simulácii skúša obrovské množstvo pohybov a za tie, ktoré ho približujú k cieľu, získava matematickú „odmenu“. Takýmto spôsobom sa môže naučiť chodiť, udržiavať rovnováhu alebo reagovať na poruchy bez toho, aby programátor explicitne napísal pravidlo pre každý pohyb.
V práci, publikovanej v Science Robotics v roku 2024, vedci z Kalifornskej univerzity v Berkeley ukázali plne učený systém riadenia humanoidnej lokomócie založený na transformerovej architektúre. Kontrolér využíval históriu vlastných senzorických údajov a predchádzajúcich pohybov, aby prispôsoboval nasledujúci krok aktuálnym podmienkam. Takéto prístupy pomáhajú preklenúť rozdiel medzi dokonale pripravenou simuláciou a nepredvídateľným fyzickým svetom.
Výskum sa pritom čoraz viac sústreďuje aj na situáciu, ktorá sa na pekinských hrách objavovala veľmi často – pád. Humanoid má vysoké ťažisko a veľa pohyblivých kĺbov, takže jeho dynamika je nestabilná a nelineárna. Vedci preto vyvíjajú algoritmy, ktoré dokážu pád rozpoznať, obmedziť poškodenie a následne naplánovať pohyb potrebný na postavenie sa. Samostatné zotavenie po páde bude nevyhnutné, ak majú humanoidy raz pracovať bez človeka stojaceho vedľa nich.
Šport ako laboratórium
Pekinské hry netreba chápať ako prípravu na skutočnú olympiádu robotov. Atletická dráha poskytuje vývojárom predovšetkým štandardizované a ľahko merateľné prostredie. Čas na sto metrov, skok do výšky alebo počet pádov sú objektívne údaje, pomocou ktorých možno porovnávať nové generácie motorov, kĺbov, riadiacich algoritmov a senzorov.
Z technologického hľadiska boli možno dôležitejšie disciplíny mimo štadióna. Roboti v Pekingu museli napríklad odniesť batožinu do hotelovej izby, zavesiť uterák, vyniesť odpad a ustlať posteľ. V ďalších úlohách manipulovali s nabíjacími konektormi elektromobilov, zoraďovali menovky, tlačili dokumenty alebo ich vkladali do skartovačky.
Tieto skúšky odhalili úplne iné problémy než atletika. Robot s veľkou základňou môže mať napríklad problém prejsť úzkou hotelovou chodbou. Pri manipulácii musí presne lokalizovať dvere, vozík či uterák a súčasne zabrániť kolízii vlastného tela s okolím. Aj malá odchýlka v odhade polohy, ktorú by človek intuitívne opravil jedným krokom, môže viesť k neúspechu celej úlohy.
Aj preto Rodney Brooks, jeden z priekopníkov robotiky a emeritný profesor Massachusettského technologického inštitútu (MIT), upozorňuje na častú chybu pri hodnotení podobných demonštrácií. Keď vidíme, že robot exceluje v jednej úlohe, máme tendenciu automaticky mu prisudzovať širšiu inteligenciu. V skutočnosti môže byť mimoriadne dobrý v presne definovanej činnosti a zároveň veľmi slabý pri malej zmene okolností.
Pozrite si

Náročný stolný tenis
Z vedeckého pohľadu bol zaujímavý stolný tenis. Na rozdiel od stometrového šprintu nemožno presne vedieť, kam súper pošle nasledujúcu loptičku. Robot musí objekt zachytiť kamerami, odhadnúť jeho trojrozmernú trajektóriu, vybrať vhodný úder a v priebehu zlomku sekundy zosúladiť pohyb celého tela. Na pekinských hrách humanoid predviedol hru proti človeku a reagoval na priebeh výmen v reálnom čase.
Robotický stolný tenis napreduje aj mimo humanoidných hier. Výskumníci spoločnosti Sony vytvorili stolnotenisový systém Ace, ktorý využíva deväť kamier a tri systémy riadenia pohľadu. Loptičku dokázal lokalizovať v priestore s chybou približne tri milimetre a latenciou okolo 10 milisekúnd a jeho algoritmus dokázal odhadovať dokonca rotáciu loptičky.

Stolný tenis je pre robota náročnou skúškou koordinácie zraku a pohybu – systém musí v reálnom čase zachytiť loptičku, predpovedať jej dráhu a správne načasovať úder. Práve takéto dynamické úlohy ukazujú, že obratnosť robota nezávisí iba od rýchlych motorov, ale aj od senzorov a algoritmov, ktoré riadia jeho reakcie. Zdroj: SonyAI
Ace následne porazil troch z piatich elitných hráčov, proti profesionálom však prehral. Skúsenejší súperi totiž dokázali cielene využívať jeho slabšie reakcie na určité typy rotácie. Ide o pekný príklad rozdielu medzi výkonom v laboratórnej demonštrácii a skutočnou adaptívnou schopnosťou. Človek si všimne slabinu súpera a začne meniť stratégiu, čo pre robota predstavuje ďalšiu úroveň problému.
Vývoj humanoidov sa preto postupne posúva od otázky, či dokáže robot vykonať tento pohyb, k oveľa náročnejšej otázke, či ho dokáže vykonať spoľahlivo, opakovane a v situácii, ktorú nikdy predtým presne nevidel. Tento rozdiel môže rozhodnúť o tom, či zostanú humanoidy pôsobivými demonštračnými strojmi alebo sa z nich stanú prakticky použiteľní pomocníci.
Polmaratón za menej ako hodinu
Okrem pekinských hier sa v čínskej metropole v apríli tohto roku uskutočnil aj humanoidný polmaratón. Víťazný robot Shandian (Lightning) absolvoval 21,0975 kilometra za 50 minút a 26 sekúnd. Trať obsahovala rovinky, zákruty, stúpania i úzke úseky, ktoré mali preveriť stabilitu a odolnosť strojov.
Aj tu však treba brzdiť nadšené porovnania s ľudskými športovcami. Robot dopredu poznal trať, sprevádzal ho technický tím a jeho hardvér bol optimalizovaný na konkrétnu úlohu. Portál Scientific American preto upozornil, že pôsobivý čas nevypovedá o všeobecnej schopnosti humanoida fungovať vo svete ľudí. Zvládnuť premyslenú trať je stále úplne iný problém než vojsť do neznámej domácnosti a nájsť spôsob, ako poskladať rôznorodú kopu bielizne.
Vývoj je napriek tomu mimoriadne rýchly. V priebehu jediného roka sa výsledky na robotických hrách zlepšili v niektorých disciplínach násobne a účastníkov pribudli stovky. To naznačuje, že sa zrýchľuje nielen vývoj samotných algoritmov, ale aj motorov, batérií, materiálov, senzorov a sériovej výroby komponentov.
Otázkou zostáva, ako rýchlo sa rekordy zo štadióna prenesú do každodennej praxe. Časopis Nature začiatkom roka 2026 upozorňoval, že výrobcovia síce pripravujú humanoidov na širšie nasadenie vo fabrikách, mnohé operácie však stále vyžadujú zásah alebo dohľad človeka. Rýchlejšie nohy teda automaticky neznamenajú robotického kolegu schopného samostatne zvládnuť osemhodinovú zmenu.
Sme už blízko k univerzálnemu humanoidovi?
Ak má byť cieľom stroj schopný neuveriteľne rýchlo bežať po rovnej trati, výsledky z Pekingu ukazujú, že robotika už v určitých parametroch človeka prekonáva. Ak však chceme pomocníka, ktorý ráno vyloží umývačku, rozlíši špinavý uterák od čistého, otvorí zásuvku, nájde chýbajúcu ponožku a pritom nezvalí pohár zo stola, problém je neporovnateľne zložitejší.
Roboti už dokážu človeka prekonať v niektorých špecializovaných pohybových výkonoch, napríklad v šprinte, no pri úlohách vyžadujúcich všestrannosť, jemnú motoriku a prispôsobenie sa nečakanej situácii majú stále výrazné rezervy.
Zábery robotov letiaco prekonávajúcich cieľovú čiaru a následne narážajúcich do mäkkej steny sú výstižnejším obrazom súčasného stavu robotiky než samotný rekord 8,64 sekundy. Technológia napreduje tempom, ktoré bolo ešte pred niekoľkými rokmi ťažké očakávať. Zároveň nám však každá zdanlivo banálna úloha, ako napríklad zavesenie uteráka, otvorenie dverí či zatĺkanie klinca, pripomína, aká mimoriadne zložitá je súhra ľudského mozgu, zmyslov a pohybového aparátu.
Zdroje: Scientific American (1, 2), Beijing Daily, Frontiers in Robotics and AI, Nature (1, 2, 3, 4, 5), Journal of Intelligent & Robotic Systems, Science Robotics, Sony AI
(RR)


